Introduction
La plateforme de simulation utilisée pour ce défi est Gazebo Harmonic. Les équipes doivent développer, tester et soumettre un logiciel permettant de réaliser avec succès la navigation autonome du CAYTU Sito-É dans le restaurant, de sa position de départ à sa position d’arrivée.
Pour réaliser cette tâche, les équipes sont invitées à utiliser le framework de navigation Nav2. Les liens suivants fournissent la documentation et les tutoriels nécessaires à la prise en main de Nav2.
Les packages ROS 2 du CAYTU Sito-É et les modèles d’environnement Gazebo (voir description ci-dessous) sont mis à disposition des équipes pour leur permettre de développer et de tester leurs solutions (voir Dépôt GitHub).
Le CAYTU Sito-ɶ
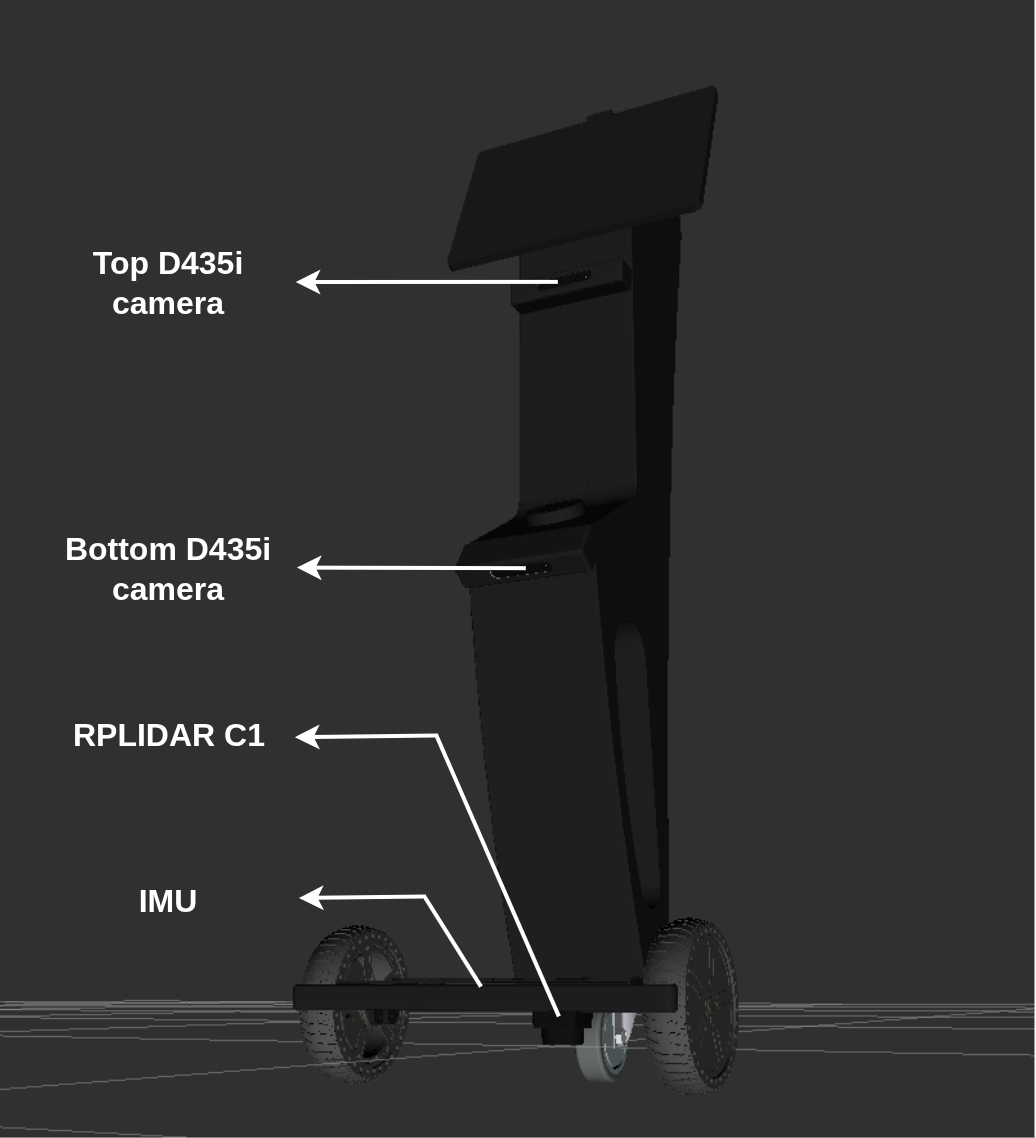
Le CAYTU Sito-É est un véhicule terrestre sans pilote (UGV) équipé de différents capteurs pour vous aider à atteindre votre objectif. Ces capteurs sont les suivants :
-
RPLIDAR C1 : Un capteur LiDAR situé sur le dessus de la base du robot. Le RPLIDAR C1 publie ses données sur le sujet
/scan. -
Caméras de profondeur D435i (x2) : Une caméra est montée sous le robot et l’autre vers sa base. Ces caméras publient des données couleur sur les sujets
/top_camera_color/image_rawet/bottom_camera_color/image_raw, ainsi que des données de nuage de points 3D sur/top_camera_depth/pointset/bottom_camera_depth/points. Des sujets sont également dédiés aux images compressées, qui utilisent une bande passante inférieure à celle des images brutes standard. Concernant la caméra D435i supérieure, les sujets correspondants sont/top_camera_color/image_raw/compressedet/top_camera_color/image_raw/theora, des sujets similaires étant disponibles pour la caméra D435i inférieure. -
IMU : Un capteur IMU est ajouté à la caméra de base et publie ses données sur le sujet
/imu.
La figure ci-dessous montre l’agrobot avec des capteurs étiquetés.